
Çin’in çığır açan üretim ortamı, işçilerin VR başlıkları, el kumandaları ve hareket izleme ekipmanlarıyla humanoid robotları uzaktan kontrol ettiği bir sahneye ev sahipliği yapıyor. Şirket, robotların rafları stoklaması ve kutulardan ürün alması gibi pratik görevleri yerine getirmesini hedeflerken aynı zamanda bu kontrollerden elde edilen veriyle gelecekte tam otonom çalışabilecek makineler geliştirmeyi amaçlıyor.
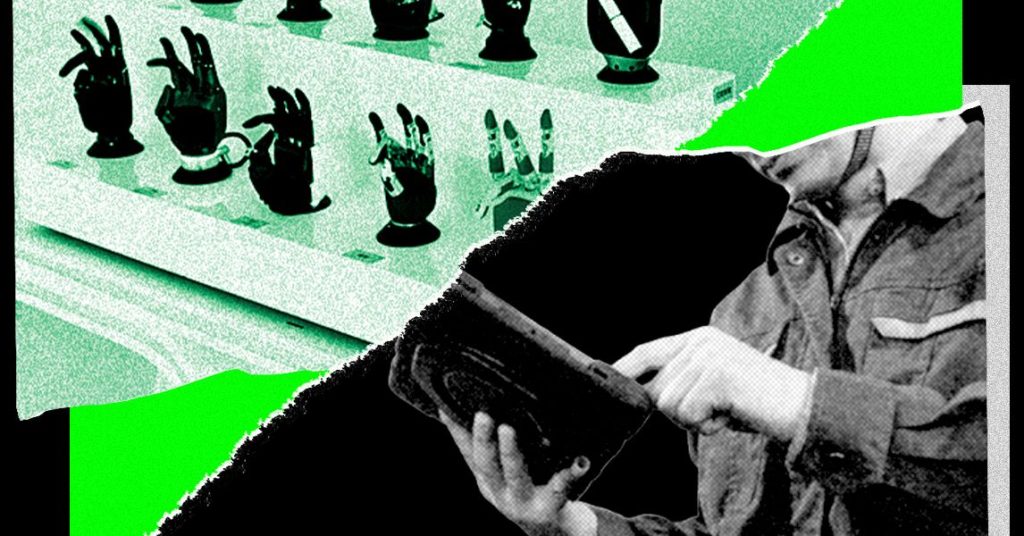
IO‑AI Tech’in ofisinde, farklı üreticilerin 10 humanoid robot elini, özel bir hareket izleme eldiveniyle aynı anda yönlendirme fırsatı buldum. Parmağımın her hareketi 50 robot parmağında anında yankılanıyor ve hatta elin içine konulan bir topu hissetmek mümkün oluyordu. İlk denememde el hareketlerini “işaret parmağını kaldırma” jestiyle test ettim, ardından bu teknolojiyle bir eczane rafından ilaç kutularını yakalayarak raf düzenlemesi yaptım; başlangıçta hafif bir gecikme hissetsem de kısa sürede robot elleri gibi hassas bir kontrol sağladım.
Şirket, bir Çin market zinciriyle iş birliği içinde bir VR başlığı ve iki tutucu sayesinde ürünleri alıp raflara yerleştirme senaryolarını test ediyor. Kullanıcı, robotun gözünden görülen ortamda kendi hareketlerini kusursuzca taklit ederken, robotun hafif farklı boyut ve ağırlık özelliklerine uyum sağlamak için birkaç otomatik denge düzeltmesi de devreye giriyor. Bu denge desteği, insan ve makine arasında fiziksel uyumsuzlukların önüne geçerek robotun devrilmesini engelliyor.
Shenzhen’in binlerce üreticisiyle iç içe olduğu ortam, prototip geliştirmeyi ve hızlı iterasyonları mümkün kılıyor. IO‑AI Tech’in kurucu ortağı Si Chin, bölgenin yeni robot elleri ve gövdeleriyle deneme yapmayı kolaylaştırdığını belirtiyor. Şirket, yerel ekipman üreticileriyle ortak projeler yürütüyor; örneğin, Jack Sewing Machines adlı bir firma, iki kollu robotların gömlek ütüleme gibi dikiş süreci adımlarını otomatikleştirmesi için veri topluyor. Böyle bir entegrasyon, mevcut hatlara ek bir işçilik katmanı eklemeden üretim verimliliğini artırma potansiyeline sahip.
Uzmanlar, teleoperasyon verilerinin AI algoritmalarına sağladığı büyük ölçekli öğrenme fırsatının, fiziksel dünyada daha genelleştirilebilir modellerin ortaya çıkmasını tetikleyebileceğini savunuyor. Chin, bu sürecin kademeli bir yaklaşım gerektirdiğini ve otonom taşıma araçlarının yaygınlaşma sürecine benzer bir yol izlediğini vurguluyor; yani belirli görevler için toplanan yoğun veri, robotların o görevlerde bağımsız hâle gelmesini sağlıyor. Çin’deki meslek okulları bile bu teleoperasyon eğitimine yönelerek öğrencileri yeni nesil otomasyonla tanıştırıyor.
Shenzhen’den çıkan bu örnek, ucuz ve yüksek kaliteli robotların (örneğin Unitree) mevcut üretim ekosistemi içinde nasıl yeni iş modelleri yaratabileceğini gösteriyor. IO‑AI Tech gibi girişimler, insan‑makine etkileşimini gerçek zamanlı veri akışıyla zenginleştirerek, AI’nın fiziksel ortamda “öğrenmesini” ve sonunda bağımsız olarak karmaşık görevleri yerine getirebilmesini mümkün kılıyor.
Yorum Yap