
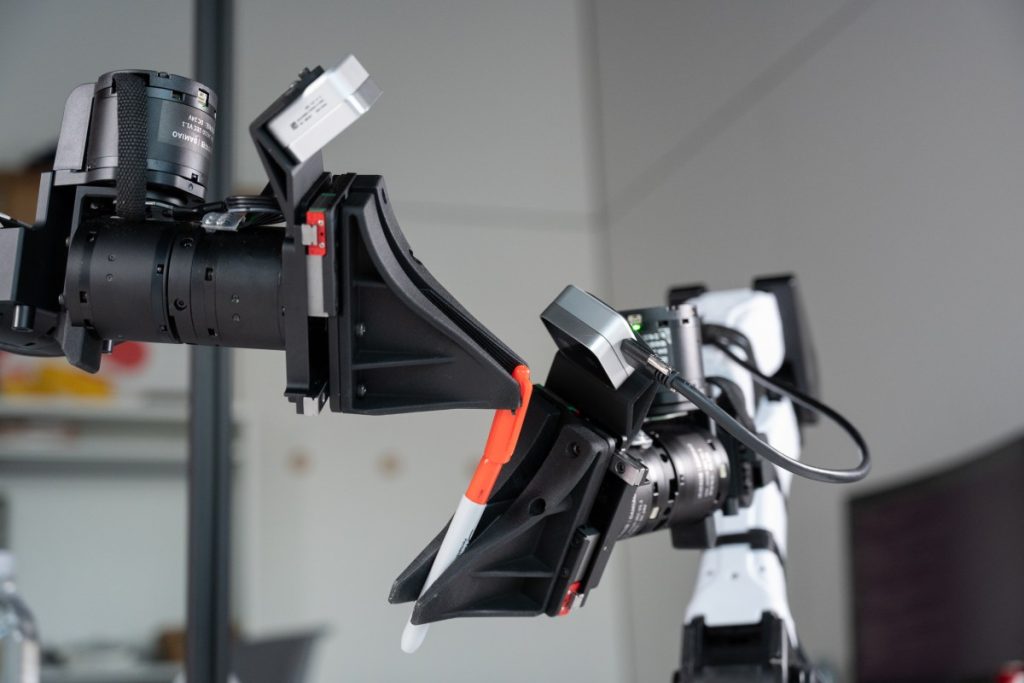
OpenAI’nin iki hafta önce 2021 yılında durdurulan robotik programını yeniden başlatacağını duyurması, büyük AI laboratuvarlarının makineleri fiziksel dünyada çalıştırma yarışını hızlandırdığını gösteriyor. Fakat dil modelleri gibi büyük ölçekli veriye sahip olmadan robotik sistemler inşa etmek mümkün değil; bu eksikliği kapatmak yeni bir altyapı iş modelini doğuruyor.
LLM’lerin devasa metin kütüphaneleriyle eğitildiği bir ortamda, robotların ihtiyaç duyduğu fiziksel etkileşim verileri neredeyse hiç bulunmuyor. YouTube videoları ya da serbest çalışanların kaydettiği görüntüler düşük çözünürlüklü ve gerçek dünya ile tutarlı değil. Bugün gizlilik aşamasından çıkan XDOF, AI’da bir sonraki dar boğazın model ya da çip değil, robotların fiziksel dünyada nasıl hareket edeceğini öğretecek veri geri besleme döngüsü olduğuna inanıyor. Şirket, veri boru hatları, toplama araçları ve etiketleme sistemleri geliştirmeyi hedefleyerek, önde gelen laboratuvarların ve robotik firmaların kendi başına inşa edemediği altyapıyı sunuyor ve Thrive Capital, Spark Capital, a16z, Lux ve WndrCo’dan 70 milyon dolar yatırım aldı.
Kurucu ortak ve CEO Philippe Wu, yaklaşık 60 çalışanı olan XDOF’un şu ana kadar 20 müşterisiyle çalıştığını ancak isimlerini açıklamamak zorunda olduğunu belirtiyor. “Tüm büyük labler robotik üzerine odaklanıyor; dil modeli yarışında biraz geride kalmanın sonuçlarını gördük; fiziksel AI bir sonraki sınır ve bu alanda geç kalmak istemeyiz” diyor. Wu, UC Berkeley’de doktora yaparken büyük ölçekli robot veri setlerine ulaşamadığını ve veri toplama ile model eğitimi arasında bir tavuk‑yumurta problemi oluştuğunu hatırlatıyor. Bu sorunu çözmek için Fred Shentu ve Nemo Jin ile birlikte düşük maliyetli teleoperasyon platformu GELLO’yu geliştirdi; bu sistem, bir insan operatörün robot kolunu kontrol ederek eğitim verisi üretmesini sağladı ve robotik camiada geniş çapta benimsendi.
Bu deneyimden yola çıkarak XDOF, Ekim 2024’te robotik model geliştiren şirketler için bir veri ekosistemi sunmak amacıyla kuruldu. Veri sağlama tek başına bir iş modeli olmayacağının farkında olan şirket, aynı zamanda veri temizleme, araç geliştirme ve etiketleme hizmetlerine de odaklanıyor; böylece robot eğitmenleri için kendini besleyen bir geri besleme döngüsü oluşturuyor. İlk adım olarak UC Berkeley AI Research laboratuvarıyla ortak çalışarak, şimdiye kadar derlenmiş en büyük yüksek kaliteli robotik eğitim veri seti ABC’yi yayınlamayı planlıyor. Bu set 130 bin manipülasyon trajektörü, 300 saat simülasyon ve 100 saat değerlendirme içeriyor; akademik dünyada böyle bir ön eğitim verisi hiç bulunmamıştı.
Veri piramidinin üç katmanında faaliyet göstermeyi hedefleyen XDOF, en değerli katman olarak gerçek robotlarda teleoperasyonla toplanan veriyi görüyor; orta katmanda GELLO gibi daha genel teleoperasyon robotları; son katmanda ise insanlar tarafından günlük görevler sırasında toplanan “egocentric” veri için kendi giyilebilir sensörlerini geliştirecek. Kamera seçiminin veri kalitesini doğrudan etkilediğini ve donanım tasarımının baştan iyi yapılmadığı takdirde toplanan verinin öngörülmeyen sorunlar taşıyabileceğini vurguluyor.
Şirket, dünya çapında teleoperatör ve egocentric veri operatörü orduları kurarak veri üretimini dış kaynak kullanımına dönüştürüyor. Büyük laboratuvarların bu işi kendileri yapmamasının nedeni, yüz binlerce metrekare alanda yüzlerce robotun bakımını, kalibrasyonunu ve operatör eğitimini sağlayacak ölçeği ve sermayeyi tek başlarına karşılayamamasıdır. XDOF, tam da bu altyapıyı dışarıdan temin etmek isteyen AI laboratuvarları için bir pazar yaratıyor. Şirket adındaki X, robotikte “degrees of freedom” yani özgürlük derecesi kavramına gönderme yapıyor; bir insan kolu yedi özgürlük derecesine sahipken, bazı humanoid robotlar 30‑tan fazla hareket edebiliyor. XDOF, sınırsız özgürlük derecesi hedefiyle, robotların gerçek dünyada daha kapsamlı ve esnek hareketler öğrenmesine katkı sağlamayı amaçlıyor.
Yorum Yap